全国咨询热线
180-8088-9913
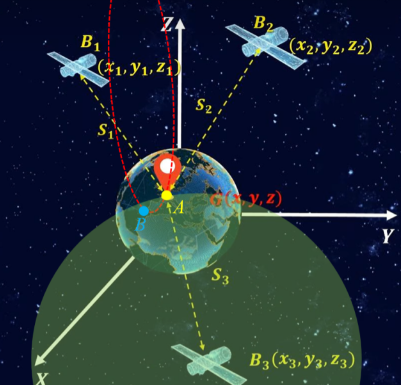
北斗GPS卫星高精度定位系统工作原理解析,北斗卫星定位系统属于全球卫星定位系统的一种,核心原理是测算已知轨道位置的卫星到地面接收机之间的距离,综合多颗卫星的数据解算出接收机实际位置。卫星会通过星载时钟记录时间,将卫星星历、时钟修正、电离层与大气折射修正等信息封装为导航电文持续向外广播。地面接收机接收信号之后,依据信号传播时间乘以光速测算距离,由于大气层干扰,该测算距离被称为伪距,想要解算出接收机三维坐标以及时钟偏差,设备至少需要同时接收到4颗卫星的信号。
卫星会发射民用C/A码和军用P(Y)码两类伪随机测距码,不同码型在频率、周期、测距精度上存在明显差异。导航电文按照固定帧结构进行发送,包含遥测码、星历数据等关键内容,接收机提取导航电文,比对卫星与本机时钟,结合星历推算卫星实时空间位置,就可以计算出接收机在大地坐标系当中的位置、速度信息。接收机除获取位置之外,还能够拿到纳秒级授时、预报星历、广播星历以及卫星运行状态等各类信息。
定位测量分为伪距测量与载波相位测量两种方式。伪距测量操作简单,民用C/A码伪距精度大约20米;载波相位观测精度可以达到毫米级别,但存在整周模糊度难题,需要连续观测数据完成解算,多用于高精度相对定位场景。受接收机钟差、卫星钟差、电离层、多路径效应等因素干扰,原始观测数据本身带有一定误差,双频接收机可以抵消大部分电离层带来的误差影响。
按照定位模式区分,可以分为单点定位与相对定位也就是差分定位。单点定位依靠单台接收机观测数据,一般使用伪距进行解算,多用于车辆、船舶普通导航。相对定位需要两台及以上接收机同步观测,既可以用伪距,也可以使用精度更高的载波相位,大地测绘、工程测量普遍采用该模式;相对定位能够抵消大部分共有误差,定位精度得到大幅提升。
从理论模型来看,北斗定位采用空间距离后方交会算法。在待测点架设接收机,测量4颗卫星信号传播时间,结合卫星星历得到卫星瞬时坐标,建立方程组,求解出待测点空间直角坐标,同时解算接收机钟差参数。这套定位理论也是车载北斗GPS终端、物流监控、工程测绘等各类应用的底层技术基础,理解原理也有助于实际使用中判断设备信号、定位误差产生的原因。
Copyright © 2026四川北斗gps视频监控安装公司 蜀ICP备16009886号-5 XML地图